

 お問い合わせ
 075-322-7088
CASE
開発事例
リアルタイム物体検出で遠隔操作型小型車の安全確認を支援
ご覧いただき、ありがとうございます。
物流・巡回・見守りなどの現場では、「歩道走行型ロボット」や「遠隔操作型小型車」の活用が広がっています。
今回は、遠隔操作型小型車に関する話題です。
■遠隔操作型小型車の普及に伴う「監視」の課題
道路交通法の改正により、一定の基準を満たす遠隔操作型小型車は、
都道府県公安委員会への事前届出を行うことで
道路を通行できる制度が整備されました。
警察庁の案内では、「使用者は通行開始の一週間前までに必要書類を提出すること」とされ、
周囲の道路状況や車両の状態に応じて安全に操作できる体制が求められます。
運用台数の増加で高まる監視負担
現行の制度においては、
遠隔での監視・操作者が継続して映像を確認し、
車両周辺の状況を短時間で把握することが求められています。
そのため、運用台数が増えるほど、監視すべき画面数が増加し、
人員・運用コストの負担を押し上げるばかりか、危険を見逃してしまうことも懸念されます。
安全を確保しながら運行台数を拡大するには、人の注意力だけに依存しない監視支援が必要とされます。
■リアルタイム映像から物体を自動検出
そこで当社は、移動体カメラから届くリアルタイム映像を一つの監視画面に集約し、
物体の自動検出を行う仕組みを開発しました。
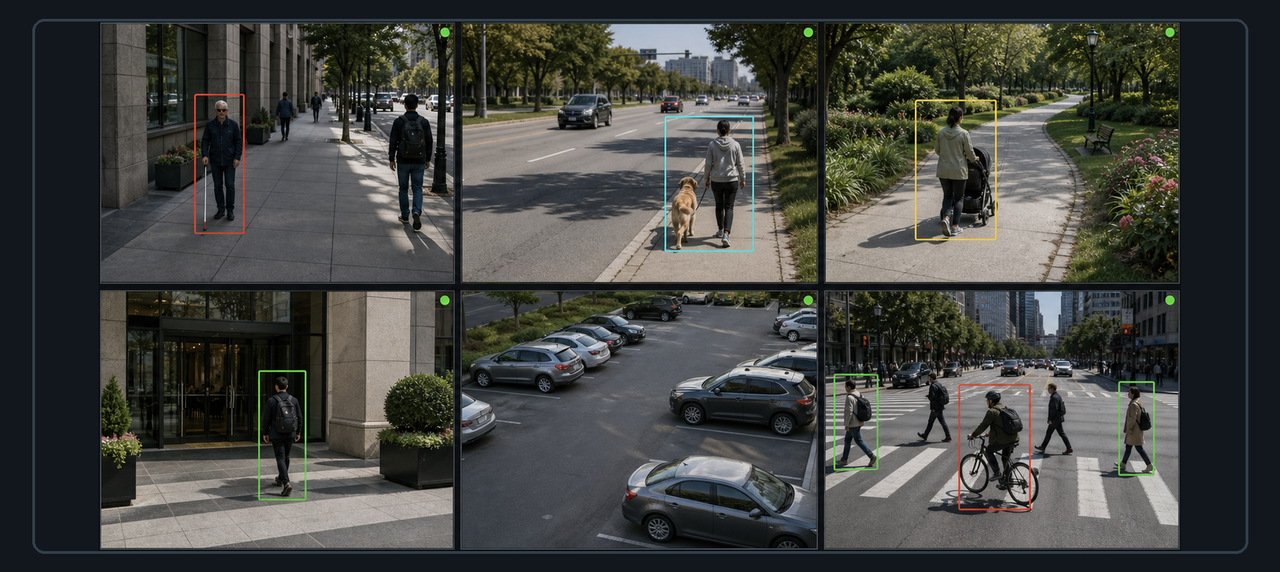
例えば、白杖を手に持った人、犬を連れた人、自転車やベビーカーなどを検出すると、
対象を色付きの枠で分かりやすく表示します。
確認すべき場面を見つけやすくなり、担当者が複数車両の状況把握と必要な操作に集中できるようになります。
(検出した対象の種類ごとに、枠の色を変えて、操作者の判断をサポート)
■さまざまな遠隔監視業務へ展開可能
本システムは、歩道走行型ロボットや遠隔操作型小型車だけでなく、
車載・移動体カメラ、
道路・施設周辺の見守、
複数拠点を扱う遠隔監視業務
…などにも、展開できます。
既存の監視業務に組み込みやすく、対象や現場に応じて検出対象、感度、表示方法、注意喚起を調整できます。
人の判断を生かした安全な運用
監視負担の軽減、見落としリスクの低減、少人数での複数画面の確認、運用台数の拡大を支援しながら、最終的な確認・判断・操作は担当者が行うため、人の判断を生かした運用が可能です。